¿Cómo podría avanzar un dron entre paredes derrumbadas, humo o personas que cambian de dirección sin convertirse en un riesgo más? En una zona de desastre, cada giro importa. Y anticipar lo que puede ocurrir unos segundos después puede ser la pieza clave para salvar tiempo y evitar accidentes.
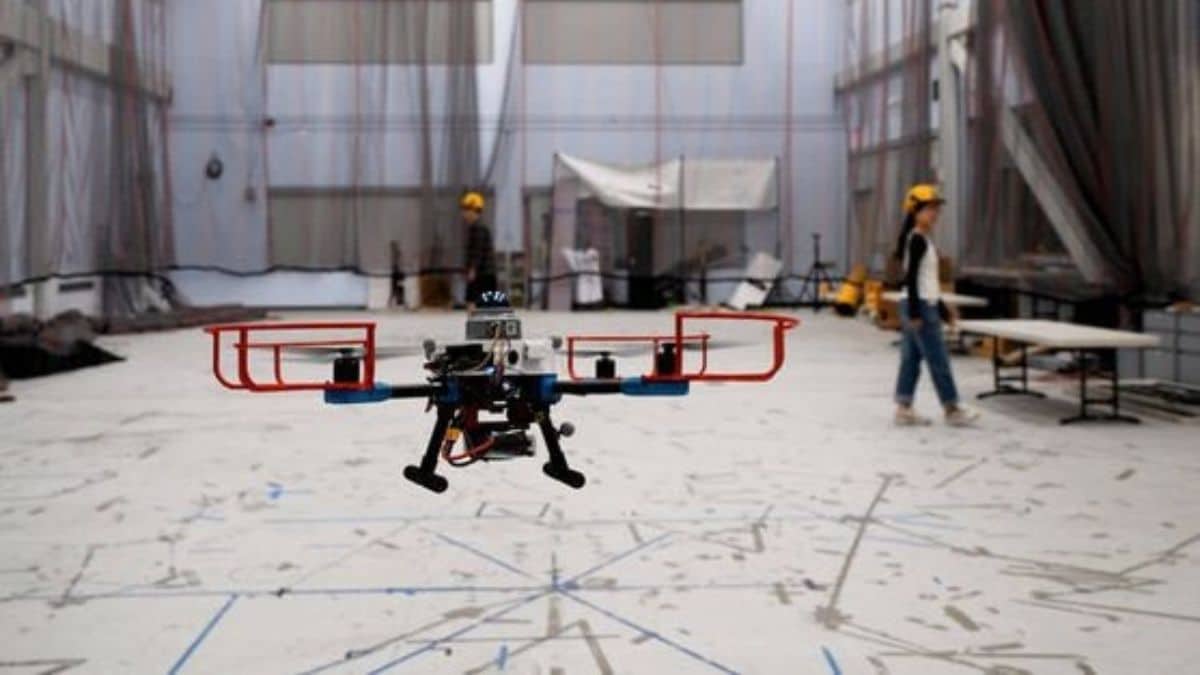
Investigadores del MIT desarrollaron SANDO, un planificador de trayectorias, el sistema que decide por dónde vuela un dron, capaz de garantizar matemáticamente que no chocará con obstáculos en movimiento. El hallazgo apunta a un problema central: operar sin mapas previos en lugares que cambian a cada instante.
SANDO significa, en inglés, planificación segura y autónoma de trayectorias para entornos dinámicos desconocidos. Su trabajo fue publicado en IEEE Transactions on Robotics y contó con la participación de Jesús Tordesillas, de la Universidad Pontificia Comillas de Madrid.
La diferencia con los sistemas tradicionales está en un engranaje decisivo: el tiempo. Muchos drones usan cámaras y sensores para ver objetos y elegir una ruta, pero solo pueden prometer seguridad cuando esos objetos están quietos o ya figuran en un mapa.
Kota Kondo, autor principal de la investigación, señala que conocer la velocidad máxima de los obstáculos permite utilizar el sistema en cualquier entorno sin mapa y asegurar que el dron no colisione con ellos.
Una burbuja que crece alrededor del peligro
La analogía más simple se parece a caminar por una vereda concurrida. No hace falta saber exactamente hacia dónde irá cada peatón para evitarlo: basta con calcular hasta dónde podría llegar si acelera, se desvía o cambia de dirección.
SANDO coloca una burbuja de seguridad alrededor de cada objeto móvil y la agranda a medida que pasan los segundos. Esa esfera no marca dónde está una persona, un vehículo o una rama en ese momento. Delimita todas las posiciones que podría ocupar después, según su velocidad máxima.
Es como dejar espacio extra alrededor de una puerta que podría abrirse de golpe. El dron no espera a que el obstáculo invada su camino. Construye una distancia preventiva antes de que ocurra el problema.
Para hacerlo, un módulo detecta, agrupa y sigue los elementos en movimiento. Luego, SANDO crea un pasillo de seguridad formado por regiones tridimensionales conectadas y libres de obstáculos. Dentro de ese corredor, el ordenador de a bordo calcula la ruta más rápida y la reajusta durante el vuelo.
Además, emplea un mapa de calor, una imagen que marca las zonas más congestionadas, para alejarse de los puntos donde se concentra el peligro. Así evita un cálculo imposible de completar a tiempo: revisar cada posible choque en un ambiente que nunca deja de cambiar.
Una oportunidad para entrar donde una persona no debería hacerlo
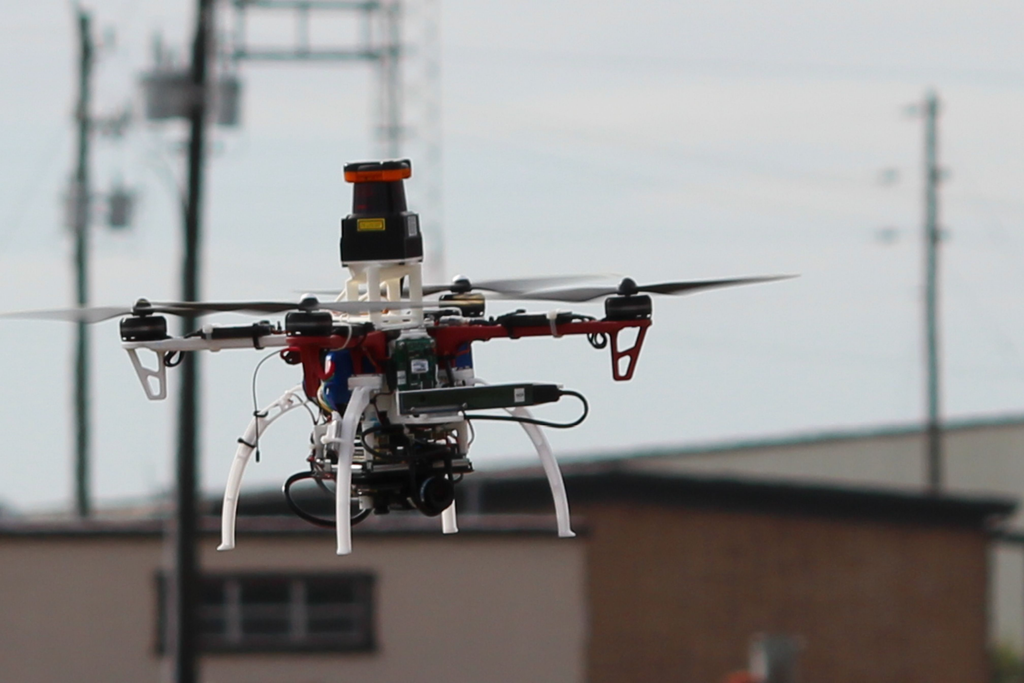
En simulaciones, SANDO llegó al destino antes que varios sistemas de referencia y no registró colisiones. En doce vuelos con un dron real, también evitó todos los obstáculos dinámicos.
El mecanismo todavía está en una fase inicial. Necesita más vuelos reales y depende de que la velocidad máxima de los objetos haya sido estimada correctamente. Si ese dato falla, la burbuja de seguridad podría ser demasiado pequeña o excesivamente amplia.
La oportunidad es clara. El sistema podría asistir en búsquedas dentro de edificios derrumbados, explorar túneles mineros, vigilar incendios forestales o repartir paquetes en barrios con tránsito constante.
La motivación de Kondo nació tras observar de niño en Japón las operaciones posteriores al accidente nuclear de Fukushima. Su pregunta era directa: si un lugar es demasiado peligroso para una persona, ¿por qué no enviar primero una máquina?
Si el desarrollo confirma sus resultados fuera del laboratorio, ese nuevo cableado digital podría convertir a los drones en exploradores más prudentes: ojos que llegan primero, sin sumar otro riesgo a la emergencia.

Directora de operaciones en GptZone. IT, especializada en inteligencia artificial. Me apasiona el desarrollo de soluciones tecnológicas y disfruto compartiendo mi conocimiento a través de contenido educativo. Desde GptZone, mi enfoque está en ayudar a empresas y profesionales a integrar la IA en sus procesos de forma accesible y práctica, siempre buscando simplificar lo complejo para que cualquiera pueda aprovechar el potencial de la tecnología.